La navigation inertielle peut-elle rendre réels les essaims de robots au sol ?
Deux startups, travaillant ensemble depuis un peu moins d’une semaine, ont peut-être trouvé un moyen de contourner le plus gros obstacle au déploiement d’essaims de robots au sol : la nécessité d’une navigation sans GPS dans un petit boîtier.
Swarmbotics AI, qui fabrique des robots autonomes de 100 livres, s’associe à TERN, dont le logiciel de navigation n’a pas besoin de GPS, ont annoncé les sociétés mercredi.
L’armée cherche depuis des années des alternatives au système satellitaire falsifiable et brouilleable.
« L’environnement actuel nous a appris que le GPS est la première chose qui est intégrée sur l’espace de combat », a déclaré William Shuart, responsable du programme Pathfinder3D de l’armée, au magazine Army en janvier.
Le service met donc en place des cartes GPS anti-brouillage pour les munitions et travaille également sur ALTNAV, qui utilise une autre constellation de satellites. Mais ses plans pour une force terrestre avancée de robots nécessitent un système de position, de navigation et de chronométrage capable de se passer du tout de signal satellite. L’industrie automobile autonome, avec sa dépendance au GPS et au LiDAR non furtif, n’a pas été d’une grande aide.
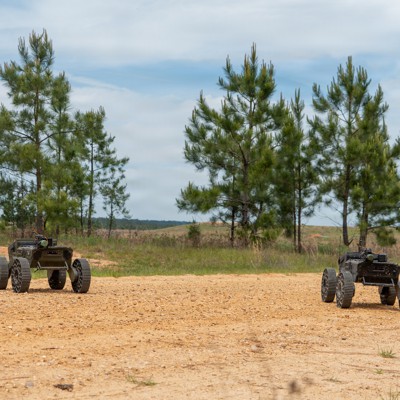
Entrez TERN, dont le système PNT n’a besoin d’aucun signal provenant de l’espace, et Swarmbotics AI, une entreprise de robotique de l’Arizona dont les FireAnts à quatre roues tiennent à peu près dans un cube de deux pieds.
« Nos équipes ont intégré le système TERN sur place ici à Phoenix dans le FireAnt en moins d’une semaine, ce qui, je pense, est vraiment impressionnant. Nous sommes donc passés de n’avoir jamais vraiment parlé à ces gars sur le plan technique au moins à la mise en service du système en une semaine », a déclaré Drew Watson, co-fondateur et CTO de Swarmbotics AI..
Le système de positionnement dérivé indépendant de TERN, ou IDPS, combine les données des propres capteurs du véhicule, notamment « la vitesse des roues, l’angle de braquage et les données de mouvement 3D », avec des données cartographiques embarquées.
« Nous utilisons le mouvement de ce véhicule jusqu’à quelque chose d’aussi compact qu’une FireAnt, et grâce à ces mouvements successifs, nous sommes capables d’afficher la latitude et la longitude au même rythme que le GPS, soit deux fois par seconde », a déclaré Shaun Moore, co-fondateur et PDG de TERN..
Ensuite : partager ces informations, que Watson a décrit comme « un élément constitutif de quelque chose d’autre ». L’équipe souhaite évoluer vers des manœuvres coordonnées en essaim, avec des équipes de robots partageant des données entre eux dans un réseau maillé. Si chaque membre de l’essaim comprend où il se trouve et où se trouvent ses coéquipiers, ces données peuvent ajouter de la valeur aux autres données de capteurs, telles que les flux de caméras ou de radars sur les menaces.
« La façon dont cela fonctionne est que chacune de ces FireAnts donne une ligne de relèvement à un char ennemi, par exemple. Ceux-ci sont triangulés dans une position de ce char ennemi via plusieurs tirs. La qualité de cette identification, la position de ce char ennemi, est basée sur la position des tirs… Cela améliore la reconnaissance automatique de la cible », a déclaré Watson.
Les deux sociétés ont déjà attiré l’attention de l’armée. TERN a reçu un contrat de 11,26 millions de dollars en septembre et tous deux ont participé aux démonstrations techniques de l’opération Jailbreak du service.